SMACC2
Loading...
Searching...
No Matches
cl_px4_mr::CpTfBroadcaster Class Reference

#include <cp_tf_broadcaster.hpp>
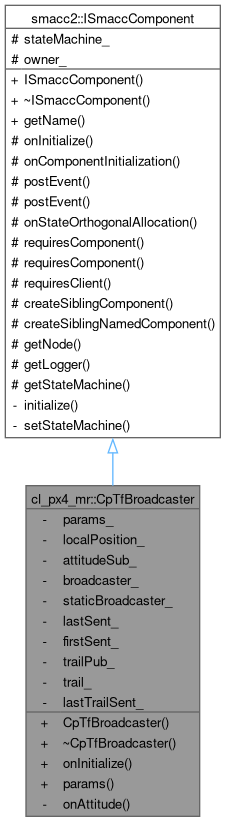
Inheritance diagram for cl_px4_mr::CpTfBroadcaster:
Inheritance graph
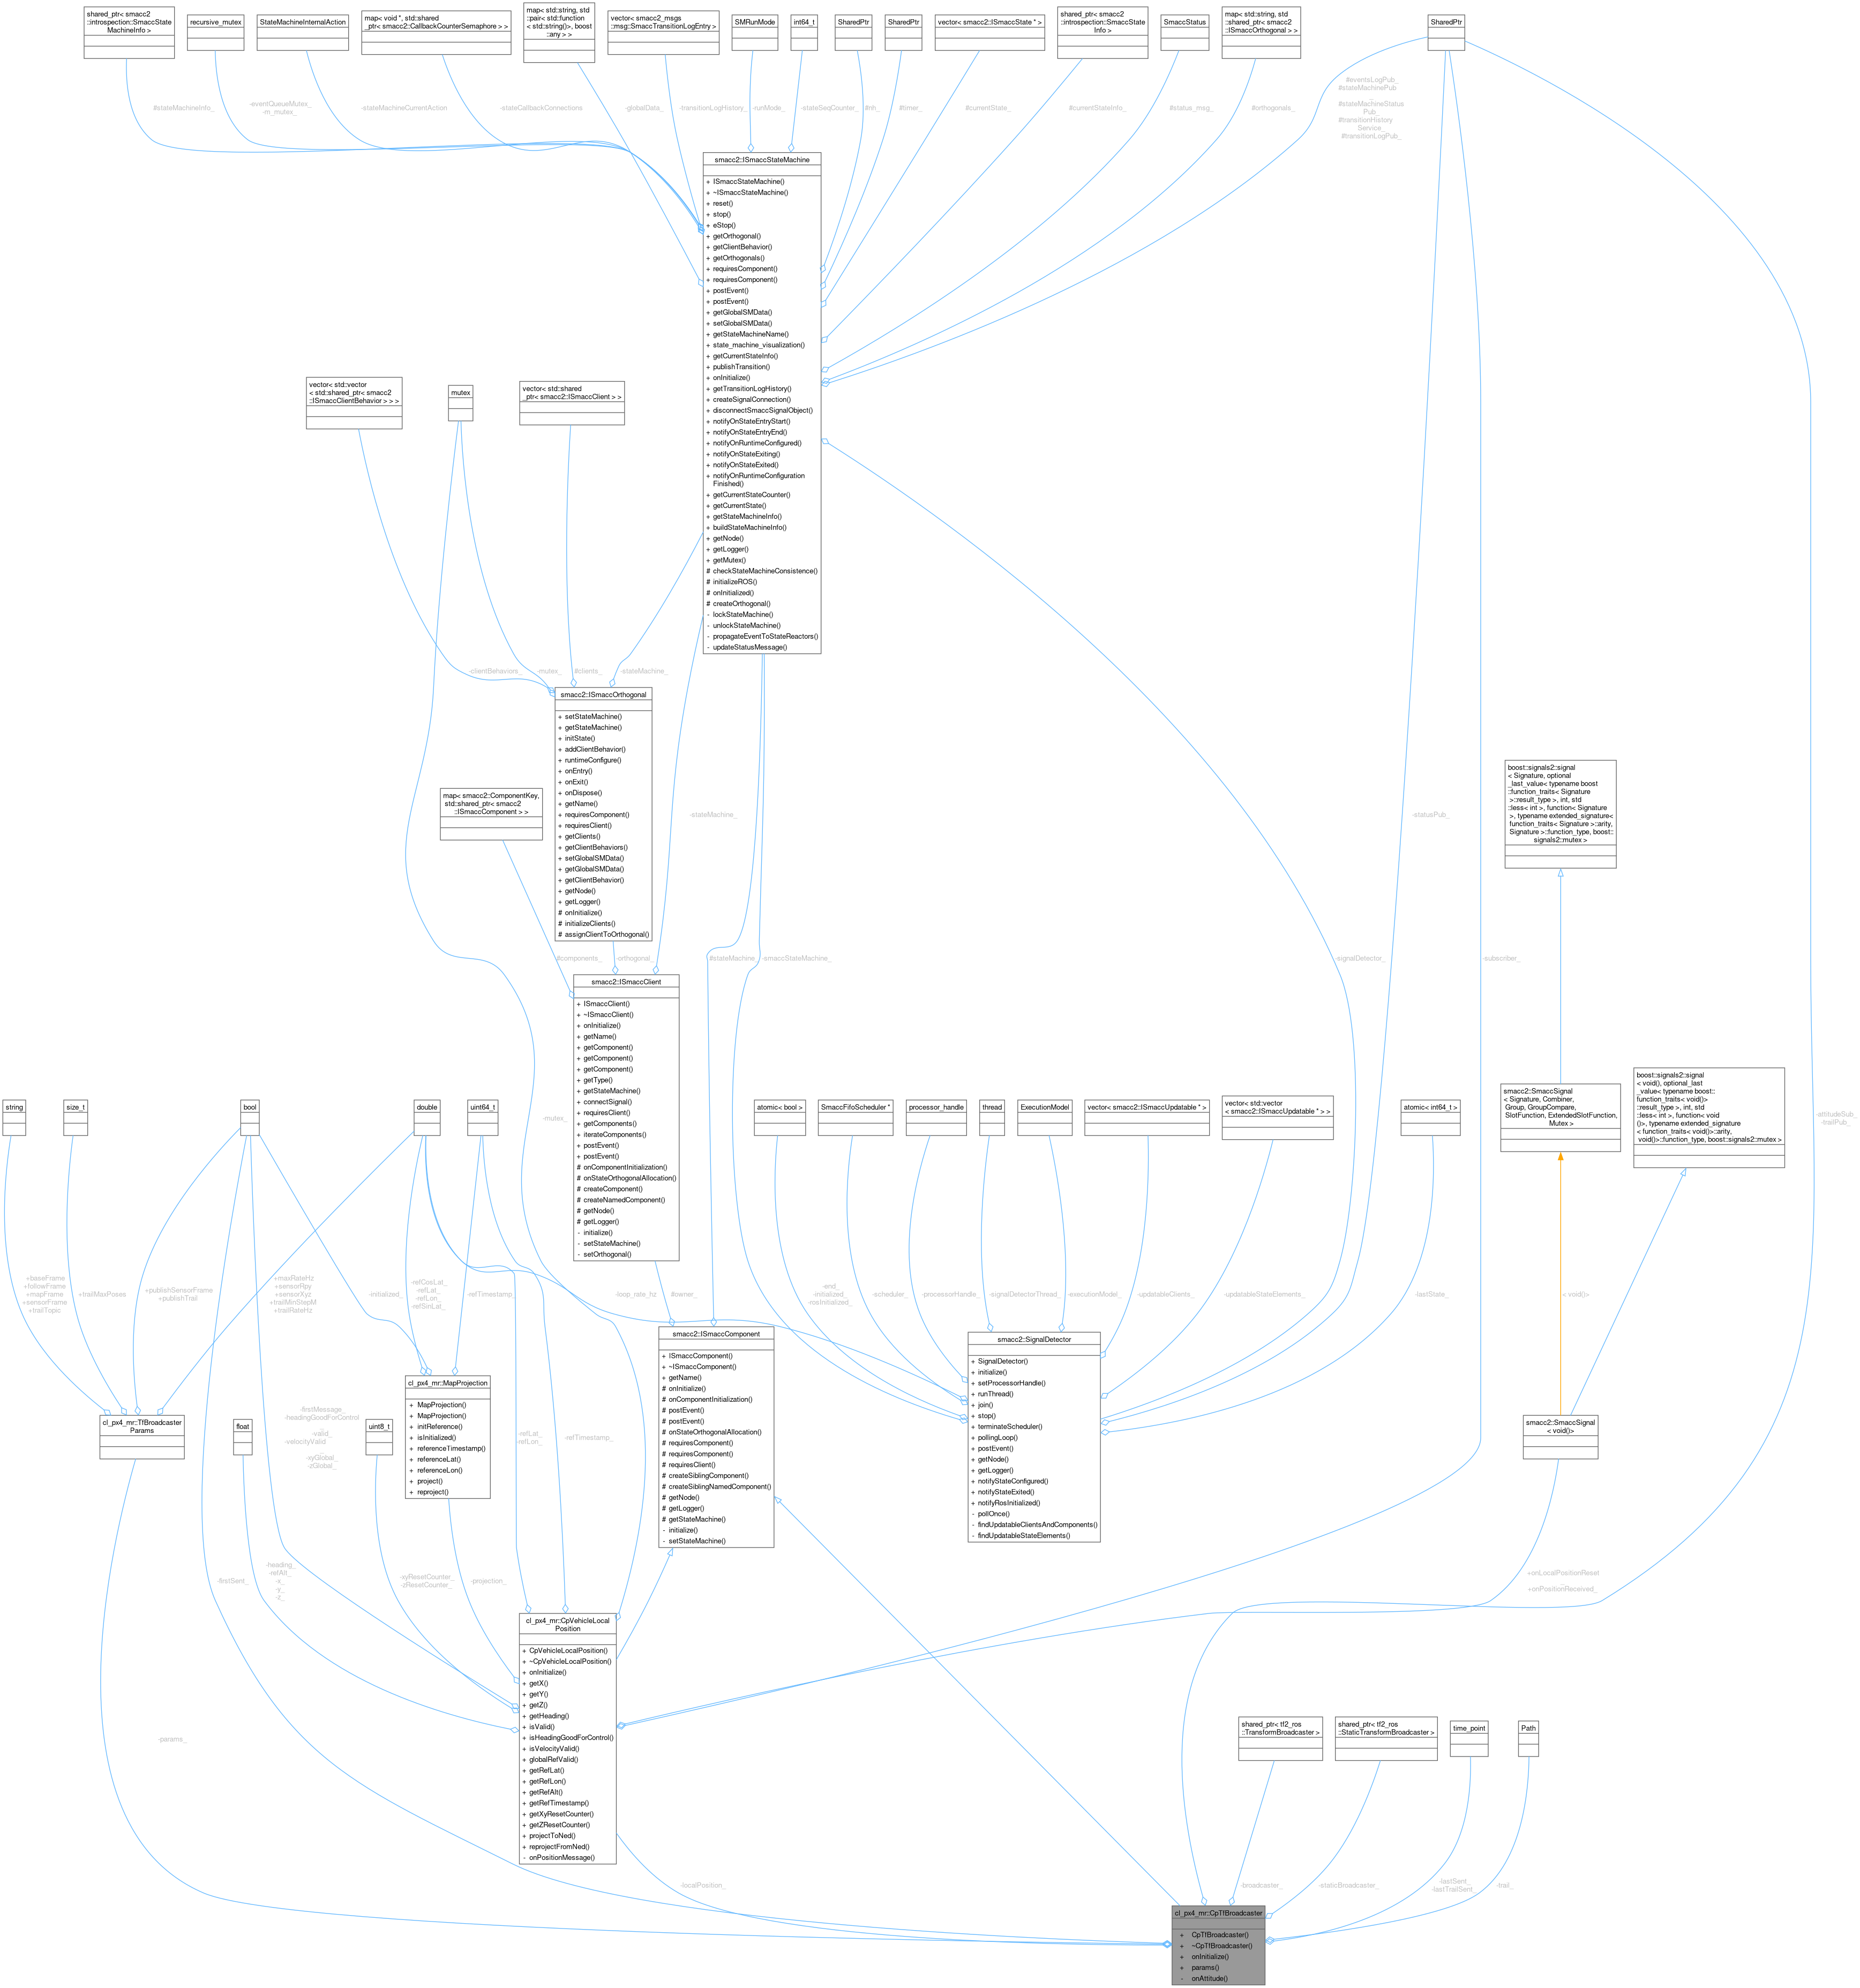
Collaboration diagram for cl_px4_mr::CpTfBroadcaster:
Collaboration graph

Public Member Functions

 CpTfBroadcaster (TfBroadcasterParams params={})
 
virtual ~CpTfBroadcaster ()
 
void onInitialize () override
 
const TfBroadcasterParams & params () const
 
- Public Member Functions inherited from smacc2::ISmaccComponent
 ISmaccComponent ()
 
virtual ~ISmaccComponent ()
 
virtual std::string getName () const
 

Private Member Functions

void onAttitude (const px4_msgs::msg::VehicleAttitude::SharedPtr msg)
 

Private Attributes

TfBroadcasterParams params_
 
CpVehicleLocalPosition * localPosition_ = nullptr
 
rclcpp::Subscription< px4_msgs::msg::VehicleAttitude >::SharedPtr attitudeSub_
 
std::shared_ptr< tf2_ros::TransformBroadcaster > broadcaster_
 
std::shared_ptr< tf2_ros::StaticTransformBroadcaster > staticBroadcaster_
 
std::chrono::steady_clock::time_point lastSent_
 
bool firstSent_ = false
 
rclcpp::Publisher< nav_msgs::msg::Path >::SharedPtr trailPub_
 
nav_msgs::msg::Path trail_
 
std::chrono::steady_clock::time_point lastTrailSent_
 

Additional Inherited Members

- Protected Member Functions inherited from smacc2::ISmaccComponent
template<typename TOrthogonal , typename TClient >
void onComponentInitialization ()
 
template<typename EventType >
void postEvent (const EventType &ev)
 
template<typename EventType >
void postEvent ()
 
template<typename TOrthogonal , typename TSourceObject >
void onStateOrthogonalAllocation ()
 
template<typename TComponent >
void requiresComponent (TComponent *&requiredComponentStorage, ComponentRequirement requirementType=ComponentRequirement::SOFT)
 
template<typename TComponent >
void requiresComponent (std::string name, TComponent *&requiredComponentStorage, ComponentRequirement requirementType=ComponentRequirement::SOFT)
 
template<typename TClient >
void requiresClient (TClient *&requiredClientStorage)
 
template<typename SmaccComponentType , typename TOrthogonal , typename TClient , typename... TArgs>
SmaccComponentType * createSiblingComponent (TArgs... targs)
 
template<typename SmaccComponentType , typename TOrthogonal , typename TClient , typename... TArgs>
SmaccComponentType * createSiblingNamedComponent (std::string name, TArgs... targs)
 
rclcpp::Node::SharedPtr getNode ()
 
rclcpp::Logger getLogger () const
 
ISmaccStateMachine * getStateMachine ()
 
- Protected Attributes inherited from smacc2::ISmaccComponent
ISmaccStateMachine * stateMachine_
 
ISmaccClient * owner_
 

Detailed Description

Definition at line 72 of file cp_tf_broadcaster.hpp.

Constructor & Destructor Documentation

◆ CpTfBroadcaster()

cl_px4_mr::CpTfBroadcaster::CpTfBroadcaster ( TfBroadcasterParams params = {})
explicit

Definition at line 44 of file cp_tf_broadcaster.cpp.

44: params_(params) {}
const TfBroadcasterParams & params() const

◆ ~CpTfBroadcaster()

cl_px4_mr::CpTfBroadcaster::~CpTfBroadcaster ( )
virtual

Definition at line 46 of file cp_tf_broadcaster.cpp.

46{}

Member Function Documentation

◆ onAttitude()

void cl_px4_mr::CpTfBroadcaster::onAttitude ( const px4_msgs::msg::VehicleAttitude::SharedPtr msg)
private

Definition at line 105 of file cp_tf_broadcaster.cpp.

106{
107 const auto now = std::chrono::steady_clock::now();
108 if (firstSent_ && params_.maxRateHz > 0.0)
109 {
110 const double elapsed = std::chrono::duration<double>(now - lastSent_).count();
111 if (elapsed < 1.0 / params_.maxRateHz)
112 {
113 return;
114 }
115 }
116 if (!localPosition_->isValid())
117 {
118 return;
119 }
120
121 // PX4 quaternion is (w, x, y, z), rotation FRD body -> NED earth
122 const tf2::Quaternion qNedFrd(msg->q[1], msg->q[2], msg->q[3], msg->q[0]);
123 tf2::Quaternion qEnuFlu = kNedEnuQ * qNedFrd * kFrdFluQ;
124 qEnuFlu.normalize();
125
126 const auto stamp = this->getNode()->now();
127
128 geometry_msgs::msg::TransformStamped base;
129 base.header.stamp = stamp;
130 base.header.frame_id = params_.mapFrame;
131 base.child_frame_id = params_.baseFrame;
132 base.transform.translation.x = localPosition_->getY(); // east
133 base.transform.translation.y = localPosition_->getX(); // north
134 base.transform.translation.z = -localPosition_->getZ(); // up
135 base.transform.rotation.x = qEnuFlu.x();
136 base.transform.rotation.y = qEnuFlu.y();
137 base.transform.rotation.z = qEnuFlu.z();
138 base.transform.rotation.w = qEnuFlu.w();
139
140 geometry_msgs::msg::TransformStamped follow = base;
141 follow.child_frame_id = params_.followFrame;
142 follow.transform.rotation.x = 0.0;
143 follow.transform.rotation.y = 0.0;
144 follow.transform.rotation.z = 0.0;
145 follow.transform.rotation.w = 1.0;
146
147 broadcaster_->sendTransform(std::vector<geometry_msgs::msg::TransformStamped>{base, follow});
148 lastSent_ = now;
149
150 if (trailPub_)
151 {
152 const auto & t = base.transform.translation;
153 bool append = trail_.poses.empty();
154 if (!append)
155 {
156 const auto & l = trail_.poses.back().pose.position;
157 const double dx = t.x - l.x, dy = t.y - l.y, dz = t.z - l.z;
158 append = std::sqrt(dx * dx + dy * dy + dz * dz) >= params_.trailMinStepM;
159 }
160 if (append)
161 {
162 geometry_msgs::msg::PoseStamped ps;
163 ps.header = base.header;
164 ps.pose.position.x = t.x;
165 ps.pose.position.y = t.y;
166 ps.pose.position.z = t.z;
167 ps.pose.orientation = base.transform.rotation;
168 trail_.poses.push_back(ps);
169 if (trail_.poses.size() > params_.trailMaxPoses)
170 {
171 trail_.poses.erase(trail_.poses.begin());
172 }
173 const double sinceTrail = std::chrono::duration<double>(now - lastTrailSent_).count();
174 if (params_.trailRateHz <= 0.0 || sinceTrail >= 1.0 / params_.trailRateHz)
175 {
176 trail_.header.stamp = stamp;
177 trailPub_->publish(trail_);
178 lastTrailSent_ = now;
179 }
180 }
181 }
182 if (!firstSent_)
183 {
184 firstSent_ = true;
185 RCLCPP_INFO(
186 getLogger(), "CpTfBroadcaster: first %s -> %s sent (ENU %.2f, %.2f, %.2f)",
187 params_.mapFrame.c_str(), params_.baseFrame.c_str(), base.transform.translation.x,
188 base.transform.translation.y, base.transform.translation.z);
189 }
190}
std::chrono::steady_clock::time_point lastTrailSent_
std::chrono::steady_clock::time_point lastSent_
rclcpp::Publisher< nav_msgs::msg::Path >::SharedPtr trailPub_
std::shared_ptr< tf2_ros::TransformBroadcaster > broadcaster_
CpVehicleLocalPosition * localPosition_
rclcpp::Logger getLogger() const
rclcpp::Node::SharedPtr getNode()
const tf2::Quaternion kFrdFluQ(1.0, 0.0, 0.0, 0.0)
const tf2::Quaternion kNedEnuQ(0.70710678118654752, 0.70710678118654752, 0.0, 0.0)

References cl_px4_mr::TfBroadcasterParams::baseFrame, broadcaster_, firstSent_, cl_px4_mr::TfBroadcasterParams::followFrame, smacc2::ISmaccComponent::getLogger(), smacc2::ISmaccComponent::getNode(), cl_px4_mr::CpVehicleLocalPosition::getX(), cl_px4_mr::CpVehicleLocalPosition::getY(), cl_px4_mr::CpVehicleLocalPosition::getZ(), cl_px4_mr::CpVehicleLocalPosition::isValid(), lastSent_, lastTrailSent_, localPosition_, cl_px4_mr::TfBroadcasterParams::mapFrame, cl_px4_mr::TfBroadcasterParams::maxRateHz, params_, trail_, cl_px4_mr::TfBroadcasterParams::trailMaxPoses, cl_px4_mr::TfBroadcasterParams::trailMinStepM, trailPub_, and cl_px4_mr::TfBroadcasterParams::trailRateHz.

Referenced by onInitialize().
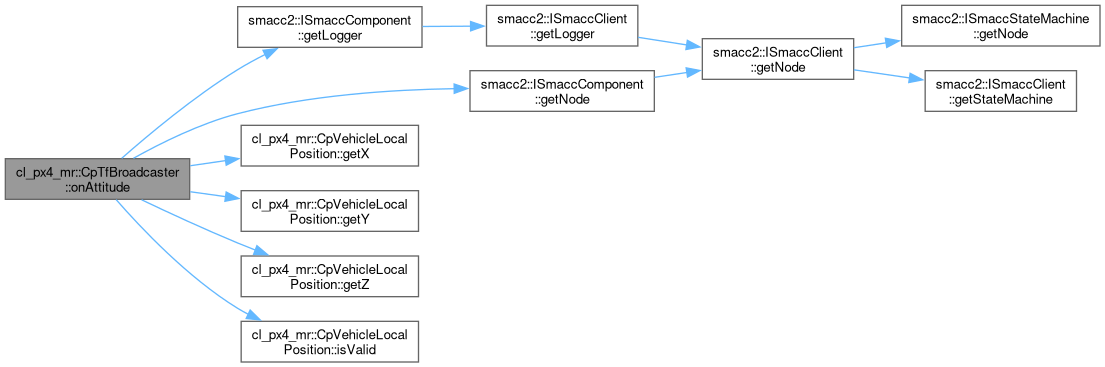
Here is the call graph for this function:
Here is the caller graph for this function:

◆ onInitialize()

void cl_px4_mr::CpTfBroadcaster::onInitialize ( )
overridevirtual

Reimplemented from smacc2::ISmaccComponent.

Definition at line 48 of file cp_tf_broadcaster.cpp.

49{
51 if (localPosition_ == nullptr)
52 {
53 RCLCPP_ERROR(
54 getLogger(), "CpTfBroadcaster: CpVehicleLocalPosition not found - no TF will be published");
55 return;
56 }
57
58 auto node = this->getNode();
59 broadcaster_ = std::make_shared<tf2_ros::TransformBroadcaster>(node);
60 staticBroadcaster_ = std::make_shared<tf2_ros::StaticTransformBroadcaster>(node);
61
63 {
64 geometry_msgs::msg::TransformStamped t;
65 t.header.stamp = node->now();
66 t.header.frame_id = params_.baseFrame;
67 t.child_frame_id = params_.sensorFrame;
68 t.transform.translation.x = params_.sensorXyz[0];
69 t.transform.translation.y = params_.sensorXyz[1];
70 t.transform.translation.z = params_.sensorXyz[2];
71 tf2::Quaternion q;
73 t.transform.rotation.x = q.x();
74 t.transform.rotation.y = q.y();
75 t.transform.rotation.z = q.z();
76 t.transform.rotation.w = q.w();
77 staticBroadcaster_->sendTransform(t);
78 RCLCPP_INFO(
79 getLogger(), "CpTfBroadcaster: static %s -> %s at FLU (%.3f, %.3f, %.3f)",
82 }
83
85 {
86 trailPub_ = node->create_publisher<nav_msgs::msg::Path>(
87 params_.trailTopic, rclcpp::QoS(1).transient_local());
88 trail_.header.frame_id = params_.mapFrame;
89 RCLCPP_INFO(
90 getLogger(), "CpTfBroadcaster: publishing the flown trail on %s (every %.2f m, <= %.0f Hz)",
92 }
93
94 attitudeSub_ = node->create_subscription<px4_msgs::msg::VehicleAttitude>(
95 "/fmu/out/vehicle_attitude", rclcpp::SensorDataQoS(),
96 std::bind(&CpTfBroadcaster::onAttitude, this, std::placeholders::_1));
97
98 RCLCPP_INFO(
99 getLogger(),
100 "CpTfBroadcaster: broadcasting %s -> %s (and %s) from /fmu/out/vehicle_attitude at <= %.0f Hz",
101 params_.mapFrame.c_str(), params_.baseFrame.c_str(), params_.followFrame.c_str(),
103}
rclcpp::Subscription< px4_msgs::msg::VehicleAttitude >::SharedPtr attitudeSub_
std::shared_ptr< tf2_ros::StaticTransformBroadcaster > staticBroadcaster_
void onAttitude(const px4_msgs::msg::VehicleAttitude::SharedPtr msg)
void requiresComponent(TComponent *&requiredComponentStorage, ComponentRequirement requirementType=ComponentRequirement::SOFT)

References attitudeSub_, cl_px4_mr::TfBroadcasterParams::baseFrame, broadcaster_, cl_px4_mr::TfBroadcasterParams::followFrame, smacc2::ISmaccComponent::getLogger(), smacc2::ISmaccComponent::getNode(), localPosition_, cl_px4_mr::TfBroadcasterParams::mapFrame, cl_px4_mr::TfBroadcasterParams::maxRateHz, onAttitude(), params_, cl_px4_mr::TfBroadcasterParams::publishSensorFrame, cl_px4_mr::TfBroadcasterParams::publishTrail, smacc2::ISmaccComponent::requiresComponent(), cl_px4_mr::TfBroadcasterParams::sensorFrame, cl_px4_mr::TfBroadcasterParams::sensorRpy, cl_px4_mr::TfBroadcasterParams::sensorXyz, staticBroadcaster_, trail_, cl_px4_mr::TfBroadcasterParams::trailMinStepM, trailPub_, cl_px4_mr::TfBroadcasterParams::trailRateHz, and cl_px4_mr::TfBroadcasterParams::trailTopic.
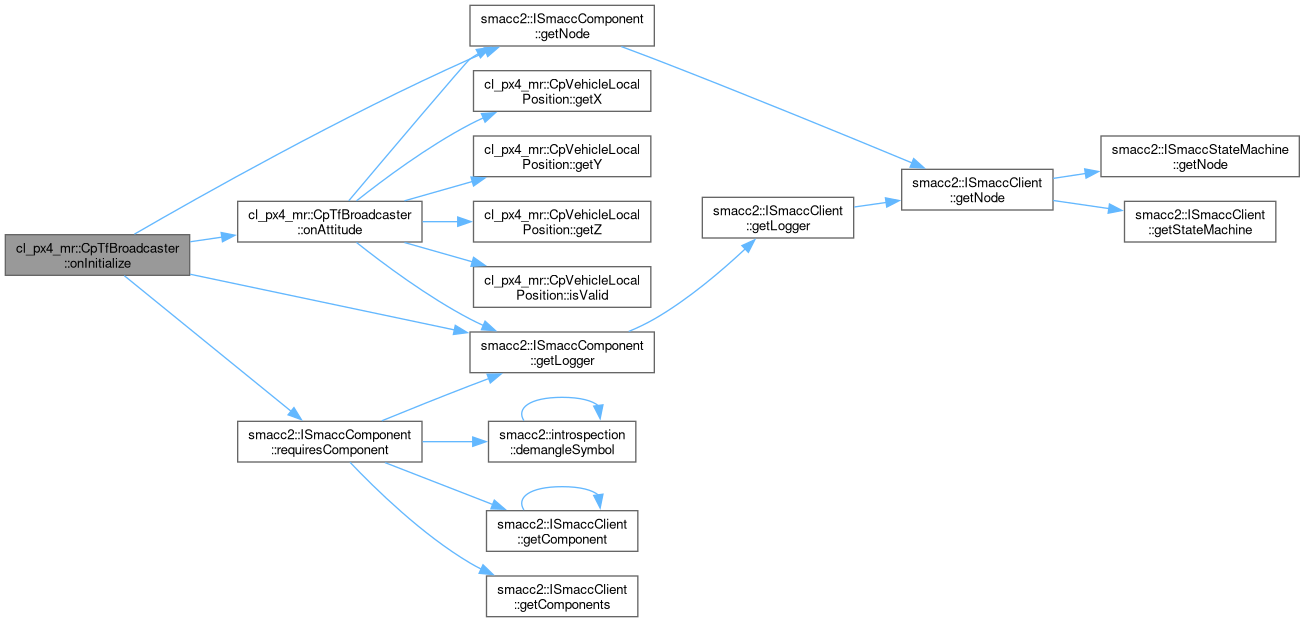
Here is the call graph for this function:

◆ params()

const TfBroadcasterParams & cl_px4_mr::CpTfBroadcaster::params ( ) const
inline

Definition at line 80 of file cp_tf_broadcaster.hpp.

80{ return params_; }

References params_.

Member Data Documentation

◆ attitudeSub_

rclcpp::Subscription<px4_msgs::msg::VehicleAttitude>::SharedPtr cl_px4_mr::CpTfBroadcaster::attitudeSub_
private

Definition at line 87 of file cp_tf_broadcaster.hpp.

Referenced by onInitialize().

◆ broadcaster_

std::shared_ptr<tf2_ros::TransformBroadcaster> cl_px4_mr::CpTfBroadcaster::broadcaster_
private

Definition at line 88 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude(), and onInitialize().

◆ firstSent_

bool cl_px4_mr::CpTfBroadcaster::firstSent_ = false
private

Definition at line 91 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude().

◆ lastSent_

std::chrono::steady_clock::time_point cl_px4_mr::CpTfBroadcaster::lastSent_
private

Definition at line 90 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude().

◆ lastTrailSent_

std::chrono::steady_clock::time_point cl_px4_mr::CpTfBroadcaster::lastTrailSent_
private

Definition at line 94 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude().

◆ localPosition_

CpVehicleLocalPosition* cl_px4_mr::CpTfBroadcaster::localPosition_ = nullptr
private

Definition at line 86 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude(), and onInitialize().

◆ params_

TfBroadcasterParams cl_px4_mr::CpTfBroadcaster::params_
private

Definition at line 85 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude(), onInitialize(), and params().

◆ staticBroadcaster_

std::shared_ptr<tf2_ros::StaticTransformBroadcaster> cl_px4_mr::CpTfBroadcaster::staticBroadcaster_
private

Definition at line 89 of file cp_tf_broadcaster.hpp.

Referenced by onInitialize().

◆ trail_

nav_msgs::msg::Path cl_px4_mr::CpTfBroadcaster::trail_
private

Definition at line 93 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude(), and onInitialize().

◆ trailPub_

rclcpp::Publisher<nav_msgs::msg::Path>::SharedPtr cl_px4_mr::CpTfBroadcaster::trailPub_
private

Definition at line 92 of file cp_tf_broadcaster.hpp.

Referenced by onAttitude(), and onInitialize().


The documentation for this class was generated from the following files: