#include <cp_tf_broadcaster.hpp>
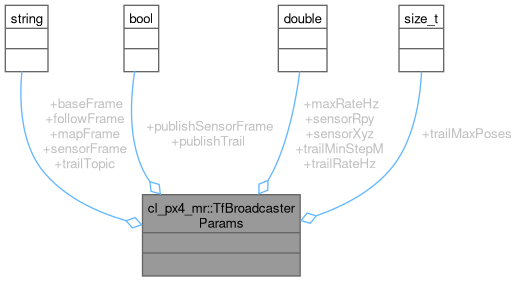
Public Attributes | |
| std::string | mapFrame = "map" |
| std::string | baseFrame = "base_link" |
| std::string | followFrame = "base_link_follow" |
| std::string | sensorFrame = "lidar_link" |
| bool | publishSensorFrame = true |
| double | sensorXyz [3] = {0.12, 0.0, 0.315} |
| double | sensorRpy [3] = {0.0, 0.0, 0.0} |
| double | maxRateHz = 50.0 |
| bool | publishTrail = true |
| std::string | trailTopic = "/px4/trail" |
| double | trailMinStepM = 0.25 |
| double | trailRateHz = 2.0 |
| size_t | trailMaxPoses = 20000 |
Detailed Description
Definition at line 39 of file cp_tf_broadcaster.hpp.
Member Data Documentation
◆ baseFrame
| std::string cl_px4_mr::TfBroadcasterParams::baseFrame = "base_link" |
Definition at line 42 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onAttitude(), and cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ followFrame
| std::string cl_px4_mr::TfBroadcasterParams::followFrame = "base_link_follow" |
Definition at line 45 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onAttitude(), and cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ mapFrame
| std::string cl_px4_mr::TfBroadcasterParams::mapFrame = "map" |
Definition at line 41 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onAttitude(), and cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ maxRateHz
| double cl_px4_mr::TfBroadcasterParams::maxRateHz = 50.0 |
Definition at line 51 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onAttitude(), and cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ publishSensorFrame
| bool cl_px4_mr::TfBroadcasterParams::publishSensorFrame = true |
Definition at line 47 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ publishTrail
| bool cl_px4_mr::TfBroadcasterParams::publishTrail = true |
Definition at line 54 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ sensorFrame
| std::string cl_px4_mr::TfBroadcasterParams::sensorFrame = "lidar_link" |
Definition at line 46 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ sensorRpy
| double cl_px4_mr::TfBroadcasterParams::sensorRpy[3] = {0.0, 0.0, 0.0} |
Definition at line 50 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ sensorXyz
| double cl_px4_mr::TfBroadcasterParams::sensorXyz[3] = {0.12, 0.0, 0.315} |
Definition at line 49 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ trailMaxPoses
| size_t cl_px4_mr::TfBroadcasterParams::trailMaxPoses = 20000 |
Definition at line 58 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onAttitude().
◆ trailMinStepM
| double cl_px4_mr::TfBroadcasterParams::trailMinStepM = 0.25 |
Definition at line 56 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onAttitude(), and cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ trailRateHz
| double cl_px4_mr::TfBroadcasterParams::trailRateHz = 2.0 |
Definition at line 57 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onAttitude(), and cl_px4_mr::CpTfBroadcaster::onInitialize().
◆ trailTopic
| std::string cl_px4_mr::TfBroadcasterParams::trailTopic = "/px4/trail" |
Definition at line 55 of file cp_tf_broadcaster.hpp.
Referenced by cl_px4_mr::CpTfBroadcaster::onInitialize().
The documentation for this struct was generated from the following file:
- smacc2_client_library/cl_px4_mr/include/cl_px4_mr/components/cp_tf_broadcaster.hpp
Generated by
 1.12.0