#include <cp_kml_mission_loader.hpp>
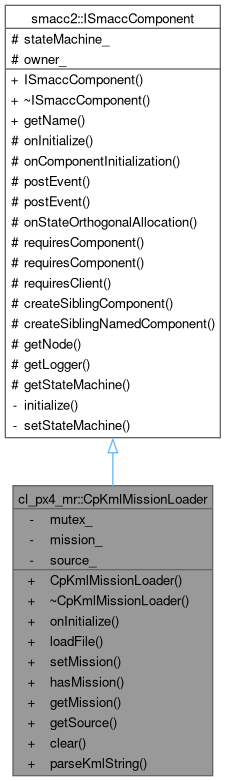
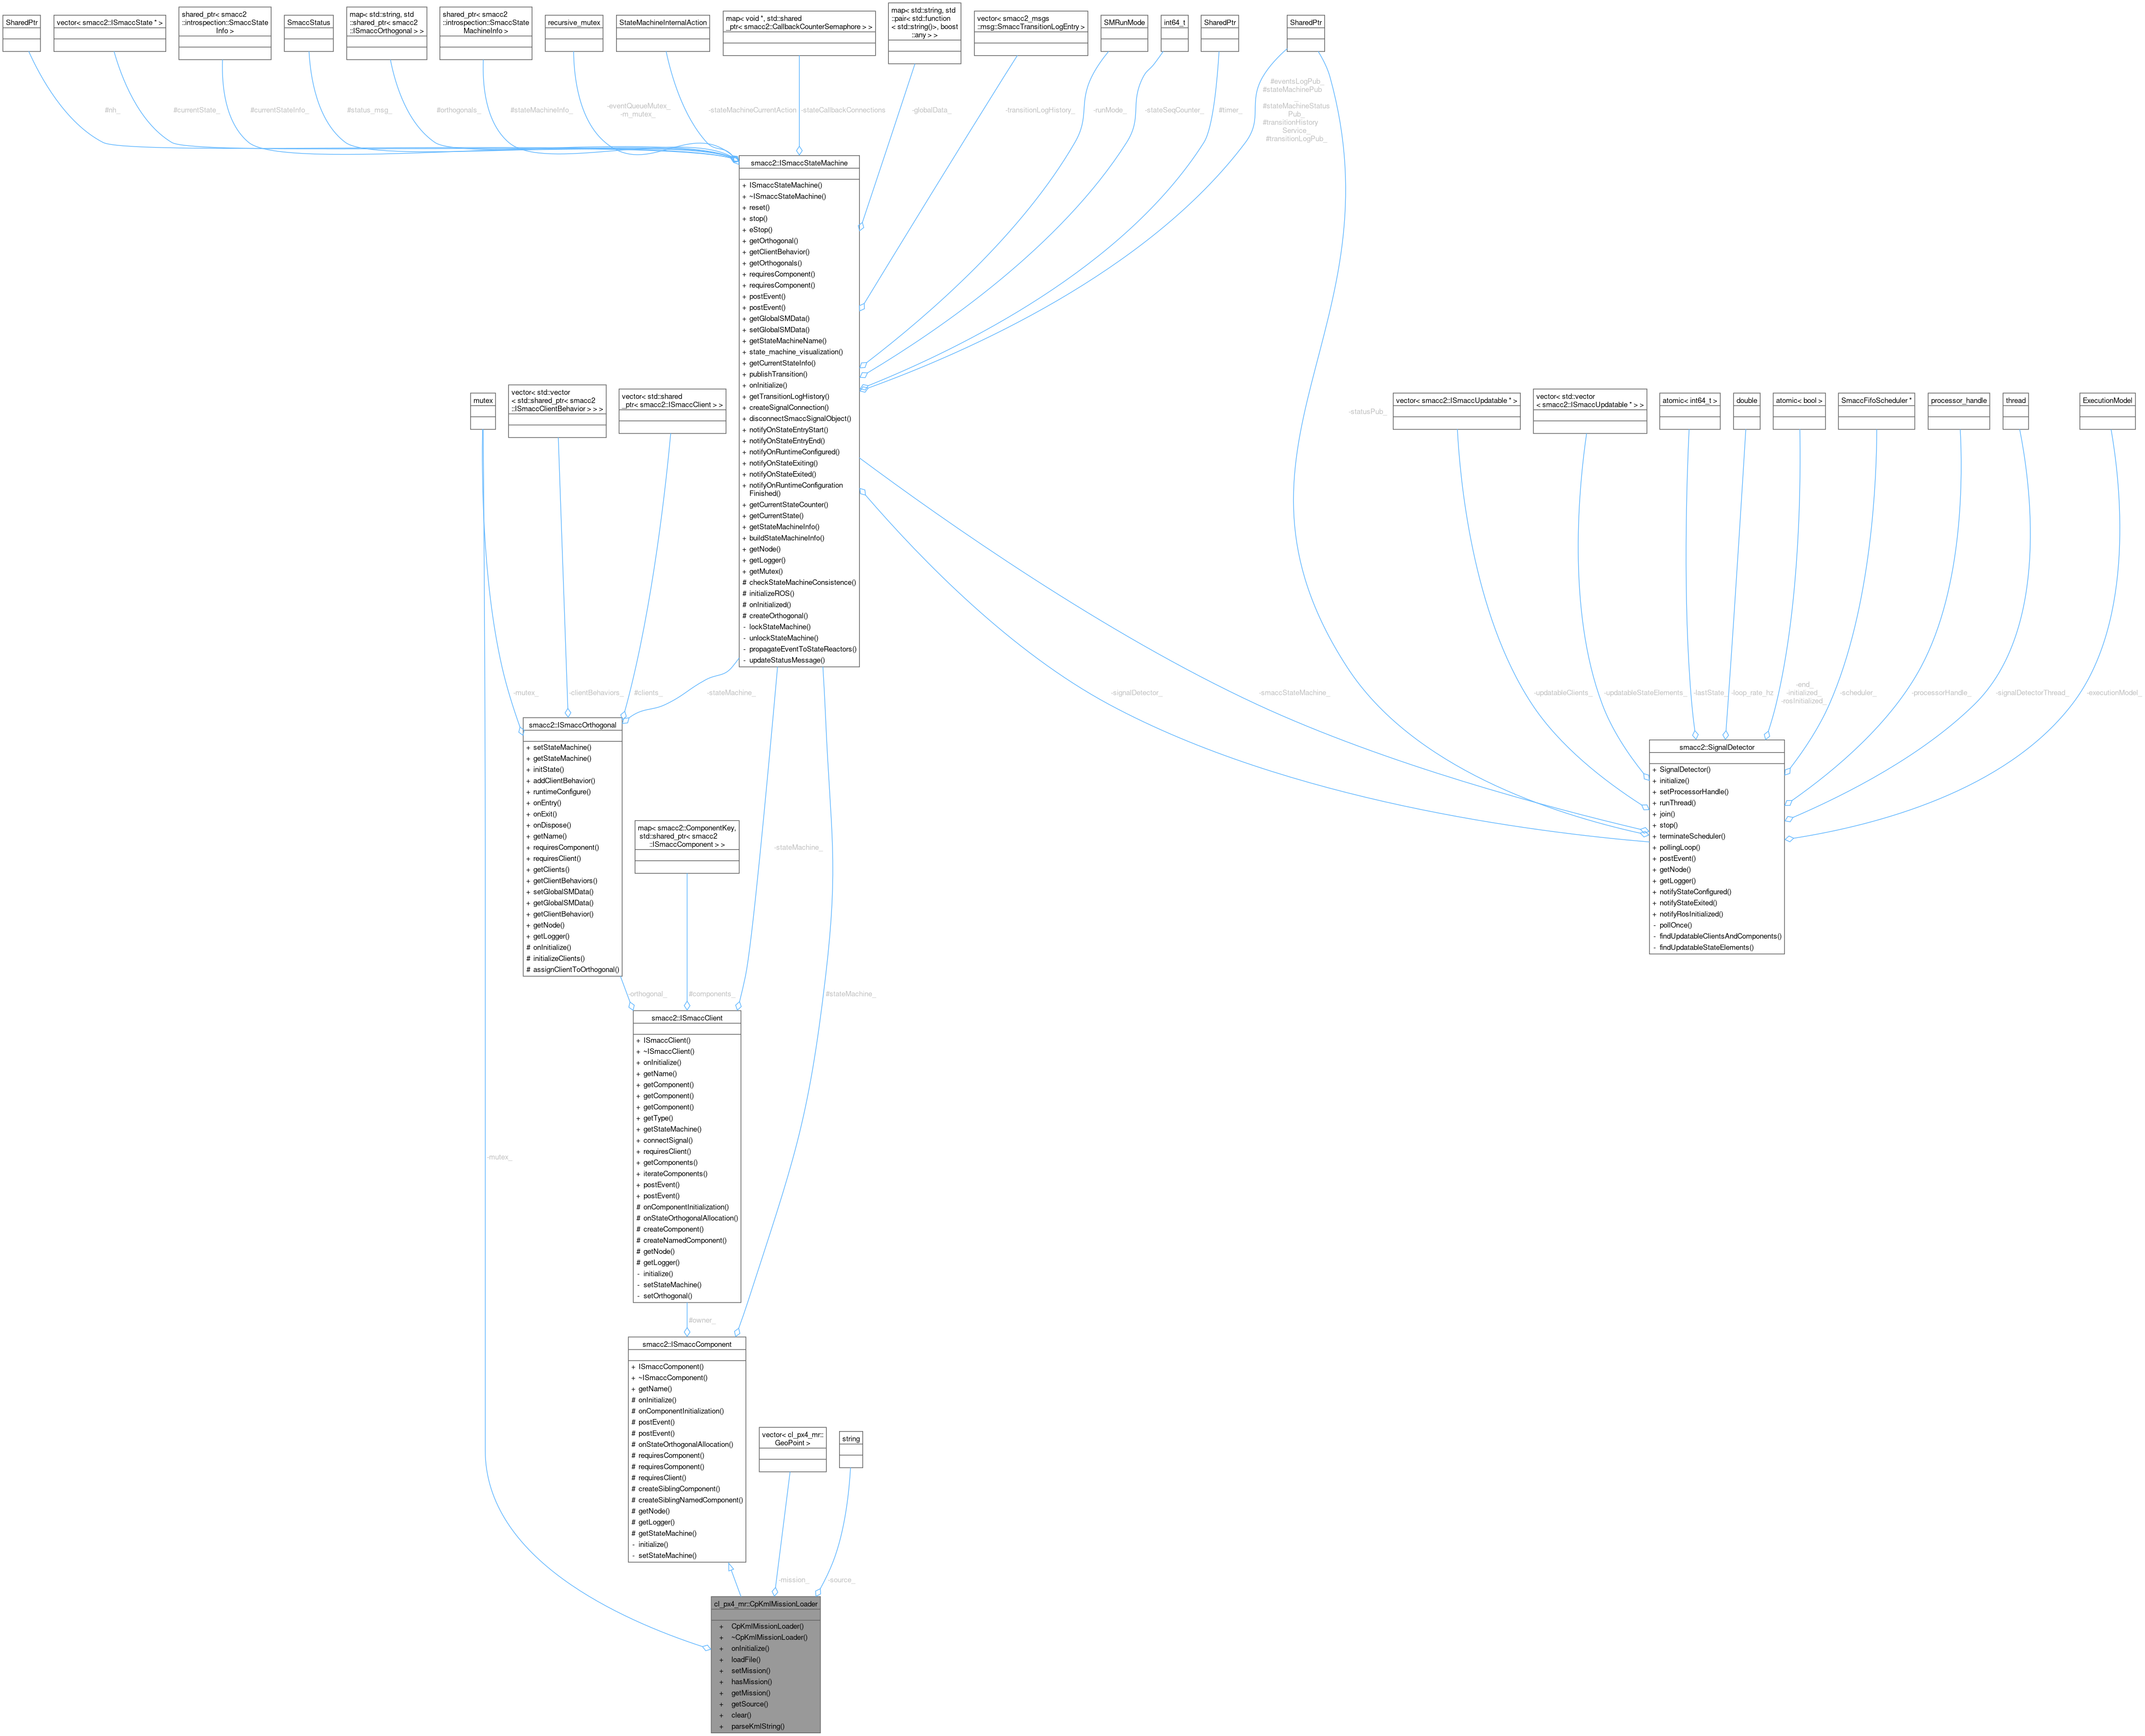
Public Member Functions | |
| CpKmlMissionLoader () | |
| virtual | ~CpKmlMissionLoader () |
| void | onInitialize () override |
| KmlLoadResult | loadFile (const std::string &absolutePath) |
| void | setMission (std::vector< GeoPoint > points, const std::string &source) |
| bool | hasMission () const |
| std::vector< GeoPoint > | getMission () const |
| std::string | getSource () const |
| void | clear () |
 Public Member Functions inherited from smacc2::ISmaccComponent | |
| ISmaccComponent () | |
| virtual | ~ISmaccComponent () |
| virtual std::string | getName () const |
Static Public Member Functions | |
| static std::vector< GeoPoint > | parseKmlString (const std::string &xml, std::string &error) |
Private Attributes | |
| std::mutex | mutex_ |
| std::vector< GeoPoint > | mission_ |
| std::string | source_ |
Additional Inherited Members | |
| Protected Member Functions inherited from smacc2::ISmaccComponent | |
| template<typename TOrthogonal , typename TClient > | |
| void | onComponentInitialization () |
| template<typename EventType > | |
| void | postEvent (const EventType &ev) |
| template<typename EventType > | |
| void | postEvent () |
| template<typename TOrthogonal , typename TSourceObject > | |
| void | onStateOrthogonalAllocation () |
| template<typename TComponent > | |
| void | requiresComponent (TComponent *&requiredComponentStorage, ComponentRequirement requirementType=ComponentRequirement::SOFT) |
| template<typename TComponent > | |
| void | requiresComponent (std::string name, TComponent *&requiredComponentStorage, ComponentRequirement requirementType=ComponentRequirement::SOFT) |
| template<typename TClient > | |
| void | requiresClient (TClient *&requiredClientStorage) |
| template<typename SmaccComponentType , typename TOrthogonal , typename TClient , typename... TArgs> | |
| SmaccComponentType * | createSiblingComponent (TArgs... targs) |
| template<typename SmaccComponentType , typename TOrthogonal , typename TClient , typename... TArgs> | |
| SmaccComponentType * | createSiblingNamedComponent (std::string name, TArgs... targs) |
| rclcpp::Node::SharedPtr | getNode () |
| rclcpp::Logger | getLogger () const |
| ISmaccStateMachine * | getStateMachine () |
| Protected Attributes inherited from smacc2::ISmaccComponent | |
| ISmaccStateMachine * | stateMachine_ |
| ISmaccClient * | owner_ |
Detailed Description
Definition at line 47 of file cp_kml_mission_loader.hpp.
Constructor & Destructor Documentation
◆ CpKmlMissionLoader()
| cl_px4_mr::CpKmlMissionLoader::CpKmlMissionLoader | ( | ) |
Definition at line 146 of file cp_kml_mission_loader.cpp.
◆ ~CpKmlMissionLoader()
|
virtual |
Definition at line 148 of file cp_kml_mission_loader.cpp.
Member Function Documentation
◆ clear()
| void cl_px4_mr::CpKmlMissionLoader::clear | ( | ) |
Definition at line 231 of file cp_kml_mission_loader.cpp.
◆ getMission()
| std::vector< GeoPoint > cl_px4_mr::CpKmlMissionLoader::getMission | ( | ) | const |
◆ getSource()
| std::string cl_px4_mr::CpKmlMissionLoader::getSource | ( | ) | const |
◆ hasMission()
| bool cl_px4_mr::CpKmlMissionLoader::hasMission | ( | ) | const |
◆ loadFile()
| KmlLoadResult cl_px4_mr::CpKmlMissionLoader::loadFile | ( | const std::string & | absolutePath | ) |
Definition at line 167 of file cp_kml_mission_loader.cpp.
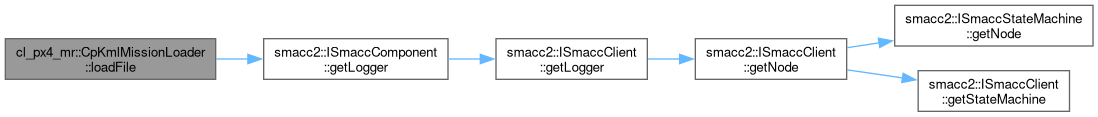
References cl_px4_mr::KmlLoadResult::error, smacc2::ISmaccComponent::getLogger(), mission_, mutex_, cl_px4_mr::KmlLoadResult::ok, cl_px4_mr::KmlLoadResult::pointCount, and source_.
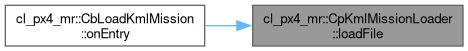
Referenced by cl_px4_mr::CbLoadKmlMission::onEntry().
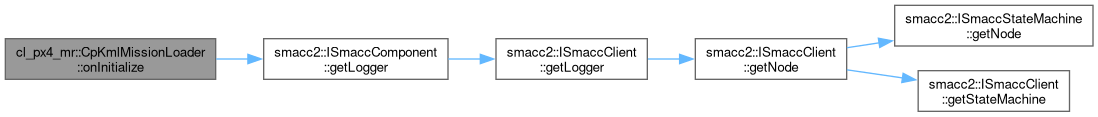
◆ onInitialize()
|
overridevirtual |
Reimplemented from smacc2::ISmaccComponent.
Definition at line 150 of file cp_kml_mission_loader.cpp.
References smacc2::ISmaccComponent::getLogger().
◆ parseKmlString()
|
static |
Definition at line 155 of file cp_kml_mission_loader.cpp.
◆ setMission()
| void cl_px4_mr::CpKmlMissionLoader::setMission | ( | std::vector< GeoPoint > | points, |
| const std::string & | source ) |
Definition at line 206 of file cp_kml_mission_loader.cpp.
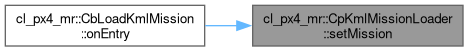
References mission_, mutex_, and source_.
Referenced by cl_px4_mr::CbLoadKmlMission::onEntry().
Member Data Documentation
◆ mission_
|
private |
Definition at line 73 of file cp_kml_mission_loader.hpp.
Referenced by clear(), getMission(), hasMission(), loadFile(), and setMission().
◆ mutex_
|
mutableprivate |
Definition at line 72 of file cp_kml_mission_loader.hpp.
Referenced by clear(), getMission(), getSource(), hasMission(), loadFile(), and setMission().
◆ source_
|
private |
Definition at line 74 of file cp_kml_mission_loader.hpp.
Referenced by clear(), getSource(), loadFile(), and setMission().
The documentation for this class was generated from the following files:
- smacc2_client_library/cl_px4_mr/include/cl_px4_mr/components/cp_kml_mission_loader.hpp
- smacc2_client_library/cl_px4_mr/src/cl_px4_mr/components/cp_kml_mission_loader.cpp
Generated by
 1.12.0