#include <cp_forward_obstacle_guard.hpp>
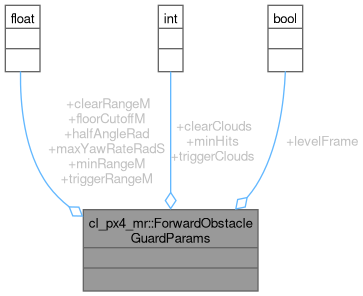
Public Attributes | |
| float | halfAngleRad = 0.349f |
| float | triggerRangeM = 3.0f |
| float | clearRangeM = 4.0f |
| float | minRangeM = 0.6f |
| float | floorCutoffM = 0.8f |
| int | minHits = 10 |
| int | triggerClouds = 2 |
| int | clearClouds = 10 |
| float | maxYawRateRadS = 0.35f |
| bool | levelFrame = true |
Detailed Description
Definition at line 48 of file cp_forward_obstacle_guard.hpp.
Member Data Documentation
◆ clearClouds
| int cl_px4_mr::ForwardObstacleGuardParams::clearClouds = 10 |
Definition at line 60 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ clearRangeM
| float cl_px4_mr::ForwardObstacleGuardParams::clearRangeM = 4.0f |
Definition at line 52 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ floorCutoffM
| float cl_px4_mr::ForwardObstacleGuardParams::floorCutoffM = 0.8f |
Definition at line 57 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ halfAngleRad
| float cl_px4_mr::ForwardObstacleGuardParams::halfAngleRad = 0.349f |
Definition at line 50 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ levelFrame
| bool cl_px4_mr::ForwardObstacleGuardParams::levelFrame = true |
Definition at line 70 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ maxYawRateRadS
| float cl_px4_mr::ForwardObstacleGuardParams::maxYawRateRadS = 0.35f |
Definition at line 65 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ minHits
| int cl_px4_mr::ForwardObstacleGuardParams::minHits = 10 |
Definition at line 58 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ minRangeM
| float cl_px4_mr::ForwardObstacleGuardParams::minRangeM = 0.6f |
Definition at line 53 of file cp_forward_obstacle_guard.hpp.
◆ triggerClouds
| int cl_px4_mr::ForwardObstacleGuardParams::triggerClouds = 2 |
Definition at line 59 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
◆ triggerRangeM
| float cl_px4_mr::ForwardObstacleGuardParams::triggerRangeM = 3.0f |
Definition at line 51 of file cp_forward_obstacle_guard.hpp.
Referenced by cl_px4_mr::CpForwardObstacleGuard::onCloud(), and cl_px4_mr::CpForwardObstacleGuard::onInitialize().
The documentation for this struct was generated from the following file:
- smacc2_client_library/cl_px4_mr/include/cl_px4_mr/components/cp_forward_obstacle_guard.hpp
Generated by
 1.12.0