cp_tunnel_centering.cpp File Reference
#include <cl_px4_mr/components/cp_tunnel_centering.hpp>#include <cl_px4_mr/utils/level_frame.hpp>#include <sensor_msgs/point_cloud2_iterator.hpp>#include <algorithm>#include <cmath>#include <limits>#include <vector>
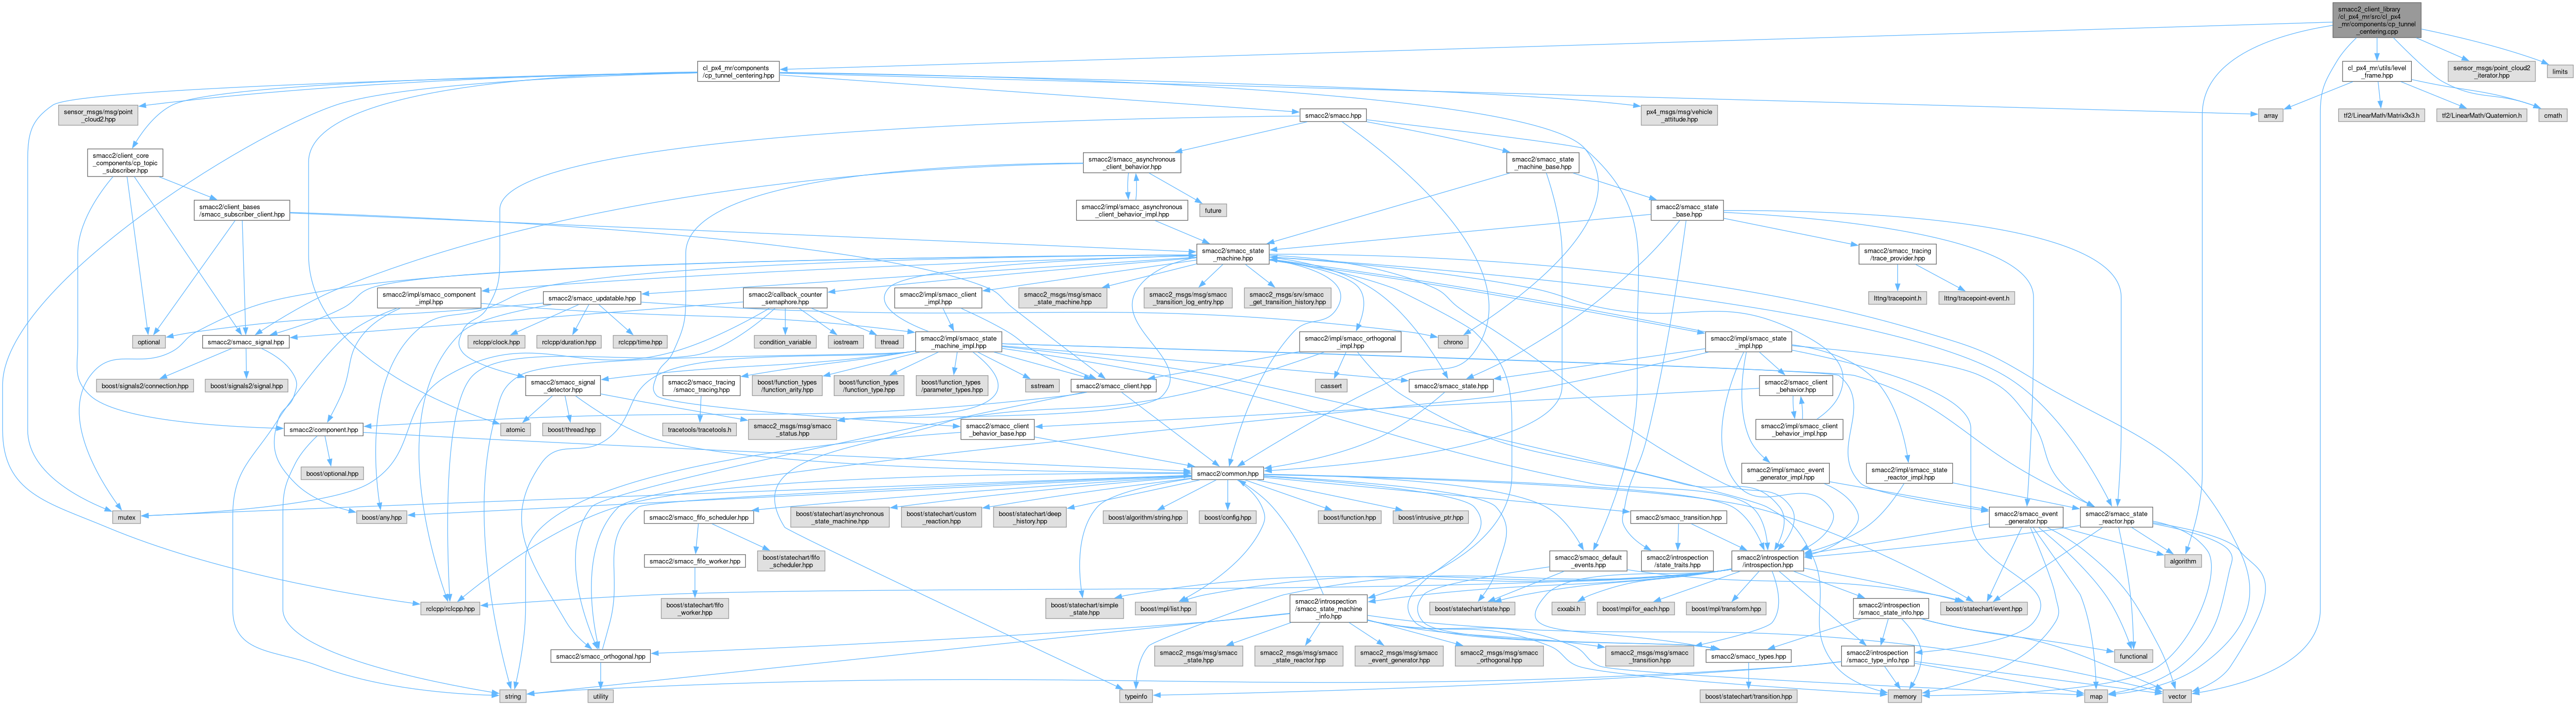
Include dependency graph for cp_tunnel_centering.cpp:
Go to the source code of this file.
Namespaces | |
| namespace | cl_px4_mr |
| namespace | cl_px4_mr::anonymous_namespace{cp_tunnel_centering.cpp} |
Functions | |
| float | cl_px4_mr::anonymous_namespace{cp_tunnel_centering.cpp}::kthSmallest (std::vector< float > &v, size_t k) |
| int64_t | cl_px4_mr::anonymous_namespace{cp_tunnel_centering.cpp}::nowNs () |
Variables | |
| constexpr float | cl_px4_mr::anonymous_namespace{cp_tunnel_centering.cpp}::kInf = std::numeric_limits<float>::infinity() |
Generated by
 1.12.0