cb_yaw_scan.cpp File Reference
#include <cl_px4_mr/client_behaviors/cb_yaw_scan.hpp>#include <cl_px4_mr/components/cp_trajectory_setpoint.hpp>#include <cl_px4_mr/components/cp_vehicle_local_position.hpp>#include <cl_px4_mr/utils/angle_utils.hpp>#include <algorithm>
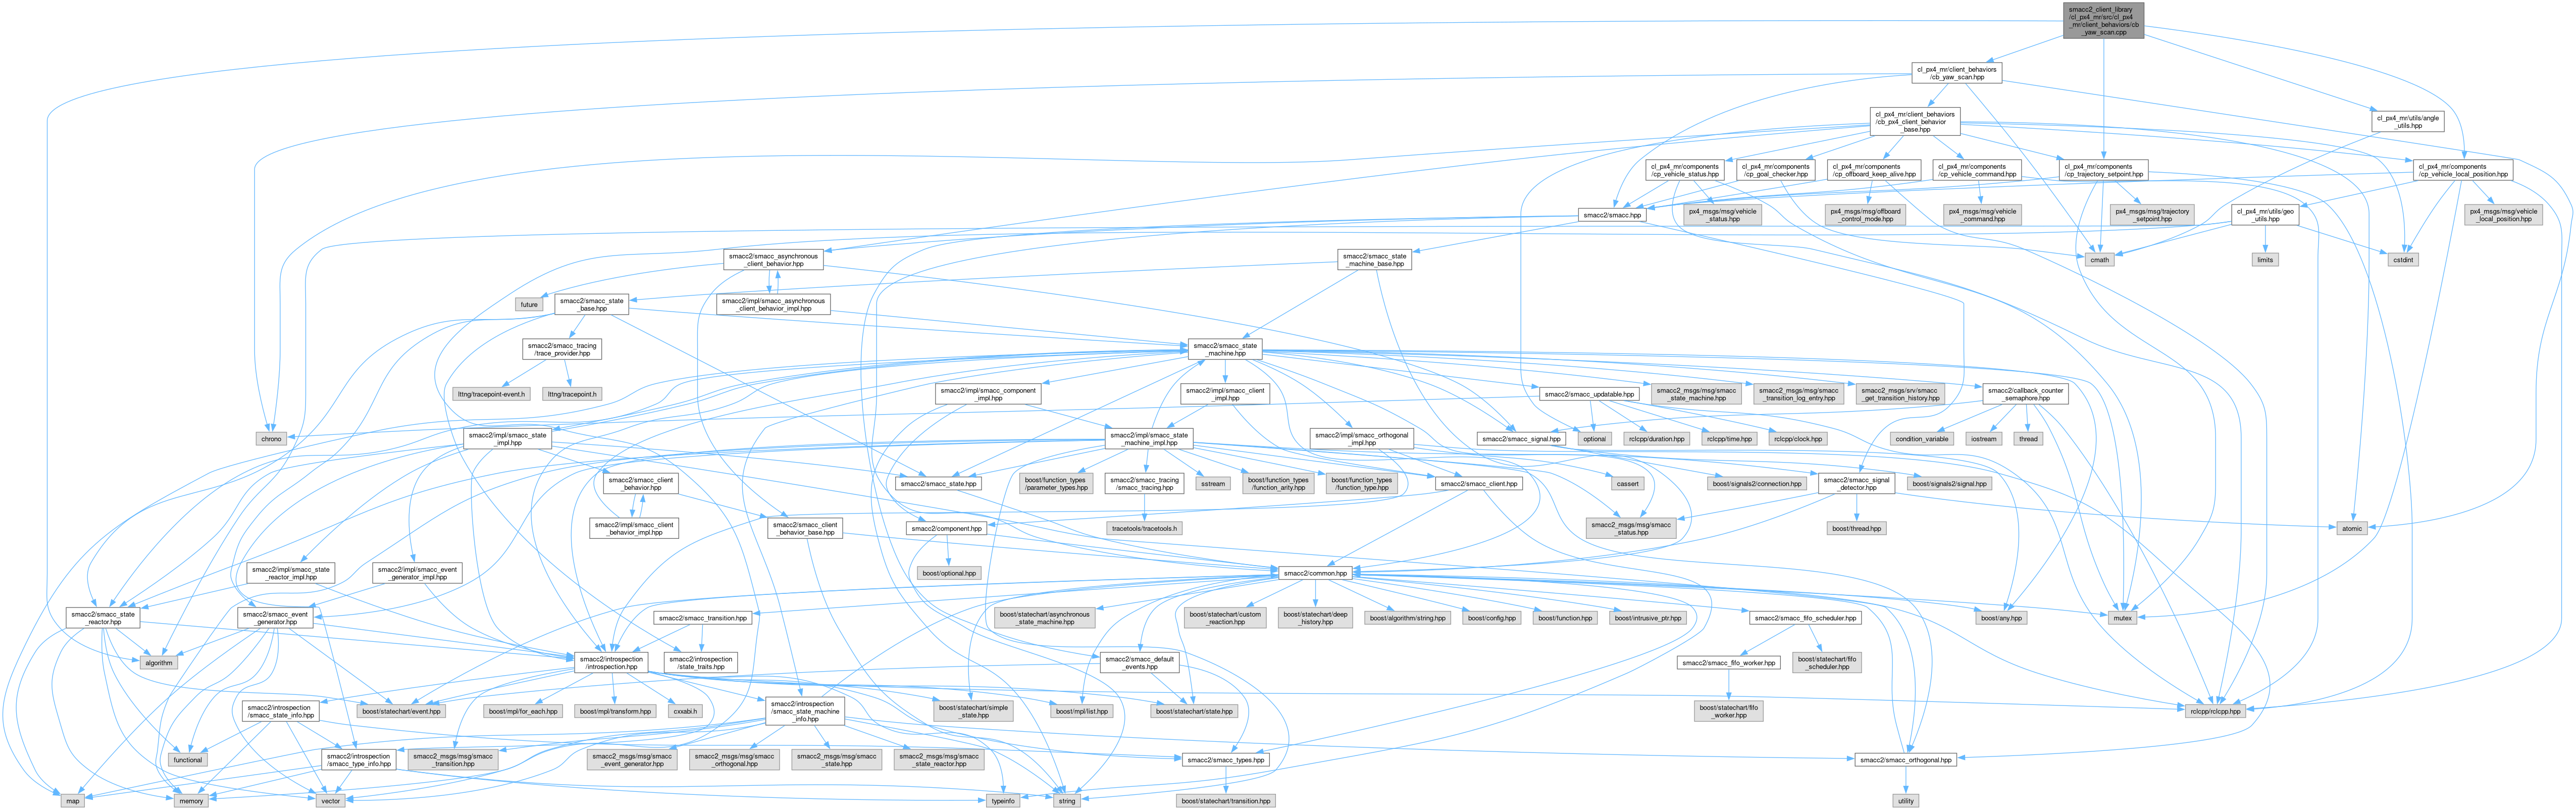
Include dependency graph for cb_yaw_scan.cpp:
Go to the source code of this file.
Namespaces | |
| namespace | cl_px4_mr |
Generated by
 1.12.0